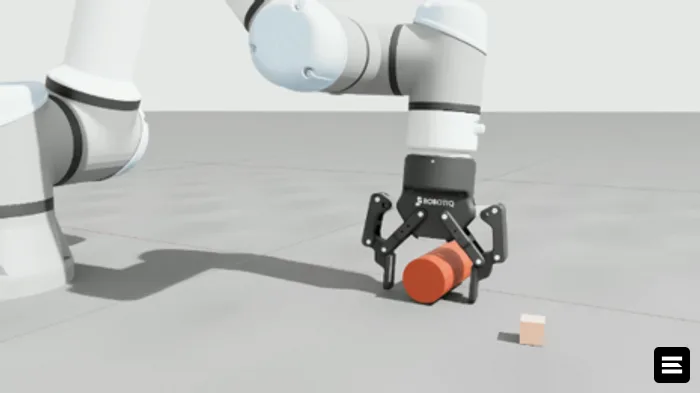
Компания Robotiq опубликовала в своём GitHub-репозитории три открытых инструмента для адаптивных грейперов. В число новинок вошли C++ SDK, официальный пакет ROS 2 и обновлённые активы для Nvidia Isaac Sim. Все инструменты поддерживаются и оптимизируются производителем.
C++ SDK предоставляет автономные возможности управления для команд, создающих собственные стеки роботизированного ПО. Пакет ROS 2 предназначен в качестве замены уже используемого сообществом драйвера, сохраняя совместимые интерфейсы для упрощения перехода. Обновлённые активы Isaac Sim добавляют закрытые кинематические петли, что позволяет детальнее моделировать движение и поведение грейперов.
Инструменты стали первыми компонентами нового программного слоя Robotiq — Contact Core, предназначенного для физического ИИ. По словам CTO AI Винсента Дюшена, спрос на более совершенные грейперы вырос, поскольку физические ИИ-приложения требуют более высокой точности симуляции, жёстких циклов управления на реальном оборудовании, расширенной отчётности о захваченном и непрерывного сбора данных в миллионах циклов. Ранее поддерживаемые в свободное время пакеты не справлялись с такой нагрузкой.
Следующий этап — встраивание интеллекта непосредственно в точку контакта, релиз намечен на четвёртый квартал. Компания планирует продемонстрировать технологию на конференции IEEE/RSJ IROS 2026, которая пройдёт 28 сентября в Питтсбурге на стенде 427. Источник изображения: Robotiq.