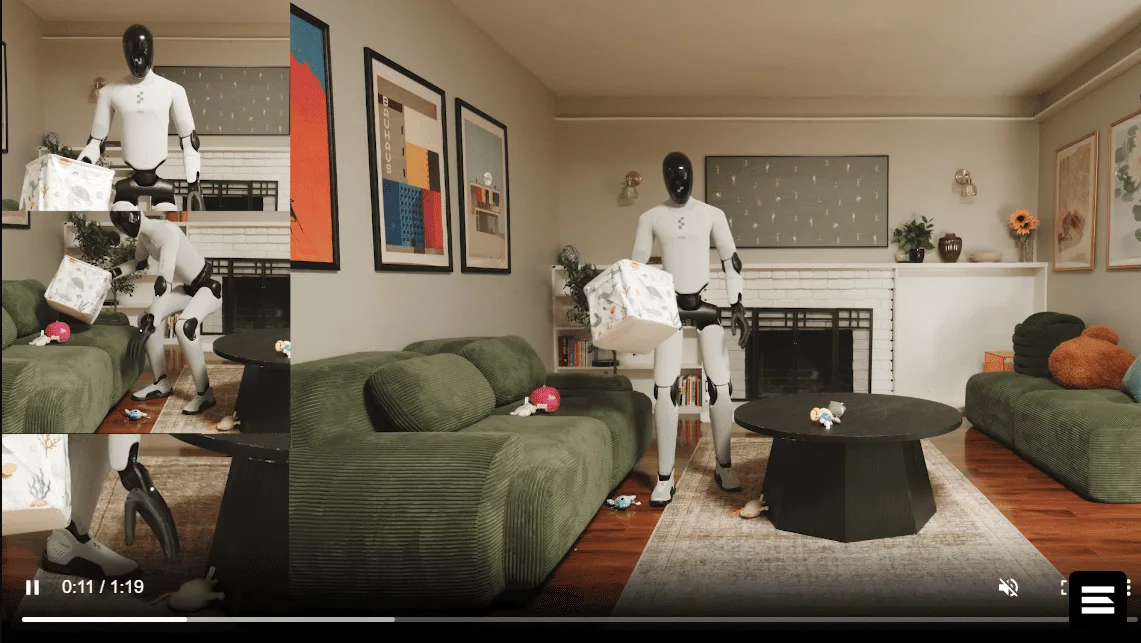
Компания Figure представила новую нейросеть Helix 2.5, предназначенную для управления роботами-гуманоидами. Главная особенность модели — способность выполнять бытовые задачи в незнакомых помещениях без сбора данных для обучения на месте. Бретт Адкок, основатель и генеральный директор Figure, отметил в LinkedIn, что обобщение навыков для работы в новых условиях является ключевой задачей робототехники.
Для тестирования Figure арендовала 30 домов в Бэй-Эре. Роботы выполняли три типа задач: уборка игрушек в гостиной, складывание полотенец и заправка кроватей. Ни в одном из домов не собиралось данных для обучения, а объекты в тестах не входили в специфические данные для задач. Модель работала в каждом доме с одним и тем же чекпоинтом.
В результате Helix 2.5 сократила объем данных, необходимых для задания поведения, в два раза, расширив сферу применения с одного помещения до 30 незнакомых домов. Это сделало спецификацию поведения в два раза дешевле и увеличило масштаб развертывания в 30 раз. Предобучение на наборе данных Index, содержащем записи о поведении людей, дало наибольший вклад в способность работать без примеров. В контролируемом сравнении политика, предобученная на Index, добилась успеха в 56% случаев против 9% у модели, обученной с нуля.
Робот также продемонстрировал улучшенную самокоррекцию во время выполнения длительных задач. Он мог отступить, изменить положение тела или стойку, чтобы восстановиться после ошибки и продолжить работу. В блоге компании указали, что при увеличении объема данных для предобучения вдвое точность предсказания действий робота предсказуемо росла. Это первый зафиксированный закон масштабирования переноса данных от человека к роботу на гуманоидной платформе.
В настоящее время индекс Index генерирует около 35 минут новых данных о человеческом опыте каждую секунду. Figure выделила 3,5 миллиарда долларов вычислительных ресурсов на обучение Helix. Компания считает, что увеличение данных и вычислений напрямую улучшит понимание роботом физического мира до входа в новый дом.